
角分辨率

图 1:间距 SA 随距离变化
什么是角分辨率?
角分辨率
方位角分辨能力或方位角分辨率 表示当两个目标与天线距离相同时, 两个目标在切向上至少需要相距多远,雷达才能将它们区分开来 并显示为两个不同的目标标记。 与 距离分辨率 不同,方位角分辨能力还取决于距离,并且与距离成正比。

图 1:间距 SA 随距离变化
作为天线参数的角分辨率
原则上,当两个目标与天线距离相同, 如果两个目标同时被 天线方向图 的主瓣覆盖,就无法实现目标分离。 角分辨率可以单纯以方位角表示。 当为该分辨能力指定距离没有意义 (例如在雷达技术参数的一般说明中) 或者无法指定距离时(例如对于 连续波雷达), 就采用这种表示方式。
如果在 A 型显示器 上一个目标标记表现为幅度很大的脉冲, 那么无法直接判断这是一个很大目标的单个目标标记, 还是两个相邻飞行目标的目标标记,其幅度相互叠加。 两个目标之间的距离必须增大到一定程度, 使两目标幅度之间能够识别出一个最小值,才能将它们区分开来。
决定雷达角分辨率的关键参数是天线的 波束宽度,即 半功率波束宽度 Θ。 根据三角函数,波束宽度与分辨率之间的关系可以表示为:


(1)
- Θ = 主瓣波束宽度(Theta)
- SA = 方位角分辨率
- R = 目标-天线的斜距 [m]
在模拟 PPI 显示器 上,方位角分辨率在实际应用中更多取决于操作员能否识别出一个目标标记中包含两架飞机。 采用数字目标检测的系统能够改善方位角分辨率, 因为它们可以比较各个目标的幅度。
对于 三维雷达, 还可以测量仰角方向的分辨能力。 这里可以采用与方位角分辨率相同的方法, 只是将垂直波束宽度作为 Θ。

图 2:半功率波束宽度与第一零点角
(零点波束宽度的一半)

激光雷达的角分辨率
在某些情况下(例如 激光雷达), 不通过半功率波束宽度来确定分辨能力会更加方便。 根据瑞利判据,光学系统的分辨能力定义为两个相同点状物体之间的角间隔, 此时一个点状物体成像的主极大值恰好落在另一个点状物体成像的第一个极小值处。 (注意:瑞利假定两个物体以近似相同的强度主动发光, 无论是由内部能量过程发光, 还是由另一个光源均匀照明并反射该光,都没有区别。)
将这一定义应用于雷达时,雷达的方位角分辨率 定义为天线方向图第一个极小值到主瓣最大值之间的角间隔 (第一零点角,即零点波束宽度的一半)。 图 2 中显示了一个天线方向图, 并将同一天线方向图恰好按这一瑞利判据平移后再次画出。 第一零点角近似等于天线的波束宽度。
主瓣宽度可以利用以下关系计算:


(1)
- λ = 自由空间波长
- D = 孔径的长度尺寸
- K = 波束宽度因子
在相位呈线性分布的条件下,每一种幅度比都有相应的 波束宽度因子,其单位为弧度。 半功率波束宽度的波束宽度因子取决于天线类型, 在 0.98 rad(≙ 56°,理想反射面天线)与 2 rad(≙ 114°)之间变化。 对于合成孔径天线的第一零点角,波束宽度因子为 1.22 rad(≙ 70°)。
因此,第一零点角仅对应主瓣宽度的一半, 而零点波束宽度和半功率波束宽度则都对应主瓣的两侧(见图 2)。 这两个角度(第一零点角和半功率波束宽度)的数值虽然相近,但并不相等。 实际应用中可以近似忽略这种大小差异, 但在使用公式 (1) 时必须注意所采用的角度究竟只对应主瓣宽度的一半,还是对应整个主瓣宽度。
横向分辨率(Cross Range Resolution)
随着 合成孔径 雷达 (SAR) 的出现,其中形成的一些术语也被用于其他雷达体制, 尽管它们在几何关系上并不相同。 在 SAR 中,距离是在垂直于雷达平台运动方向的方向上测量的。 因此,沿运动方向的分辨能力同样垂直于斜距, 所以在这里称为 横向分辨率(Cross Range Resolution)。 将这一术语用于实孔径雷达需要谨慎, 因为在实孔径情况下,目标之间的距离并不垂直于半径,而是相对于每个目标分别沿切线方向: 此时两个目标之间的距离是半径为 R 的圆中的一条弦(见图 1)。
由于采用计算后处理,SAR 的分辨能力与使用实孔径天线的雷达具有完全不同的关系。 与实孔径相反, 横向分辨率会随着实孔径天线半功率波束宽度的增大而改善。 最终,只有那些在雷达平台飞越过程中始终被天线覆盖、并在所有测量中都被检测到的目标, 其回波信号才能继续参与处理。 实孔径天线的波束宽度越大,可以获得的测量结果就越多。 参与处理的单个回波信号越多,角分辨率就越好。 因此,较远距离上的角分辨率反而优于近距离, 因为雷达所谓的“足迹”会随距离增加而扩大。 合成孔径的增大会抵消距离增大所导致的距离分辨能力恶化。 因此,与实孔径不同,SAR 的横向分辨率 即使随着距离增加也大致保持不变。
连续波雷达的方位角分辨率

图 3:距离对方位角分辨率的影响
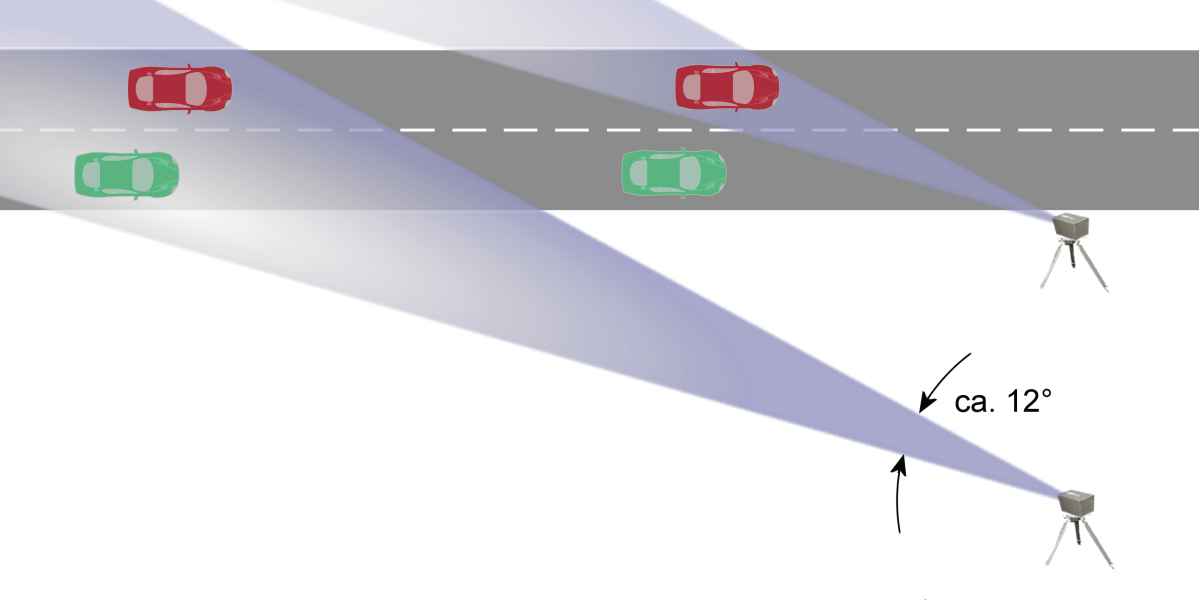
图 3:距离对方位角分辨率的影响
在较短距离上, 连续波雷达 可以用很小的技术代价获得极高的测量精度。 因此,这类雷达常用于例如道路交通中的车速监测。 根据公式 (1),角分辨率只由天线的半功率波束宽度 Θ 以及天线与被测目标之间的距离 R 决定。
雷达的一个问题是如何将测得的数值明确对应到某一个给定的反射目标。 对于连续波雷达,通常无法分离两个同时产生反射的目标。 即使能够分离,也无法判断哪个目标速度较大、哪个目标速度较小。 当被测目标距离较大时,天线波束覆盖范围变宽,从而使角分辨率变差。 在这种情况下,必须放弃该次测量。 证据照片中不能同时出现两辆车辆,因为无法证明究竟是哪一辆车超速。 因而在这种应用中,分辨能力更多取决于雷达天线的零点波束宽度, 不过也可能通过 旁瓣 接收到信号。 在这种应用中,使测量设备尽可能靠近道路边缘可以改善可能获得的测量结果。 有时车道与测量设备之间还存在自行车道,从而迫使设备与道路保持更大的距离。 此时只有在交通密度足够低的情况下才能进行测量。
例外情况
“当两个目标与天线距离相同,并且同时被天线方向图主瓣覆盖时,就无法实现目标分离”这一基本结论, 实际上只适用于经典雷达。 因此常常采用这样的表述:当两个目标的横向间距达到主瓣宽度时 (这里通常以天线制造商给出的 半功率波束宽度 为依据),目标分离会更容易实现。 这种表述意味着,在某些情况下,即使两个目标位于主瓣内部,也可能被彼此分离。
如果通过分析多普勒频谱并与数据库中存储的 雷达特征 进行比较来实现目标识别,确实可能出现这种情况。 在某些条件下,可以确定一个回波脉冲中包含两个不同的、已知的 雷达特征。 其依据是,一架飞机的涡轮转速不可能与另一架飞机的涡轮转速完全同步。 涡轮叶片反射产生的多普勒频率 (即所谓的喷气发动机调制(Jet Engine Modulation),JEM) 会彼此不同,因此可以据此判断有多少架飞机共同形成了该回波信号。
参考文献:
- IEEE, ”IEEE Standard Radar Definitions,“ Radar Systems Panel, IEEE Aerospace and Electronics Systems Society, Report No. IEEE Std 686-2008, 2008.