
Визначення координат цілі у багатопозиційному радіолокаторі
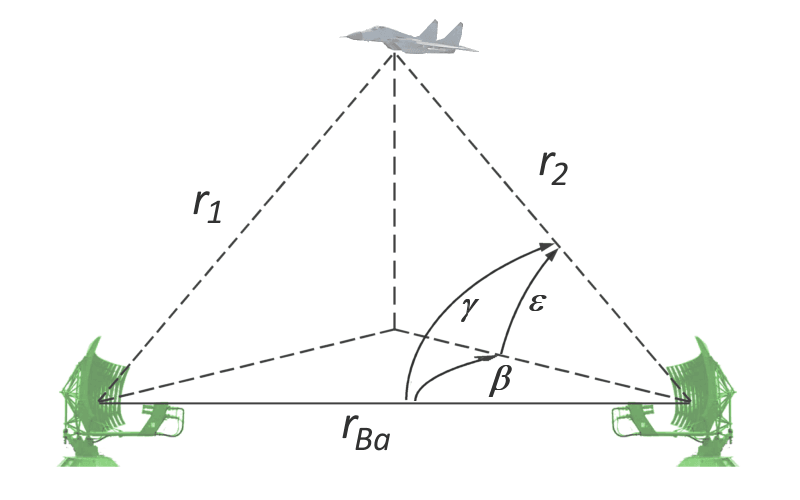
Рисунок 1. Визначення координат цілі у багатопозиційному радіолокаторі

Определение координат цели в бистатическом радиолокаторе
У багатопозиційній рознесеній радіолокаційній системі (Рисунок 1) випромінюваний сигнал досягає приймача двома шляхами: прямим rBa (антена активного радіолокатора — антена пасивного приймача) і після відбиття від цілі (шлях r1 + r2). Таким чином, в пасивному приймачі може бути виміряна повна відстань r1 + r2, а також азимут β та кут місця ε напрямку надходження розсіяного ціллю сигналу.
Для розрахунку дальності необхідна інформація про час випромінювання активним радіолокатором зондувального сигналу. Цей час можливо розрахувати, оскільки випромінюваний сигнал приймається також по прямому шляху, а відстань rBa між випромінюючим та приймаючим пунктами відома.
Розрахована на основі вимірювань відстань rΣ визначає положення цілі на поверхні сфероїда, фокусами якого є точки розташування передавальної та приймальної антен. Точкою знаходження цілі є точка перетину цього сфероїда та прямої, яка відповідає напрямку надходження розсіяної хвилі у точку прийому. Таким чином, відстань від точки прийму до цілі розраховується на основі закону косинуса та виміряної відстані rΣ:


(1)
Система рівнянь (1) з двома невідомими r1 та r2 може бути перетворена у рівняння


(2)
Величина кута γ розраховується по виміряним значенням кутів β й ε на основі тригонометричного співвідношення між цими трьома кутами:


(3)
Для двохкоординатного радіолокатора γ = β.

Рисунок 2. Принцип вимірювання координат цілі у пасивному радарі Klein Heidelberg Parasit.

Рисунок 2. Принцип вимірювання координат цілі у пасивному радарі Klein Heidelberg Parasit.
Одно з перших застосувань цього методу відбулось під час Другої світової війни в пасивному радарі Klein Heidelberg Parasit. Цей радар використовував випромінення передавачів британської системи Chain Home . Різні передавальні башти Chain Home працювали за визначеним розкладом. Таким чином, для вибору одного з передавачів можливо було використовувати таймер та схему стробування.
На основі вимірювання часу запізнення між безпосередньо прийнятим та відбитим сигналами визначалась різниця відстаней. Через неоднозначності системи рівнянь з двома рівняннями та трьома невідомими час запізнювання дає усі можливі точки, які потім утворюють еліпс з передавачем та приймачем у фокальних точках.
Однак приймальну антену можливо повернути і за допомогою її діаграми направленості визначити кут β у якості третьої змінної. Таким чином, результат вимірювання стає однозначним. Точність вимірювань можливо підвищити, використовуючи для пеленгування перший нуль діаграми направленості антени.