
坐标确定
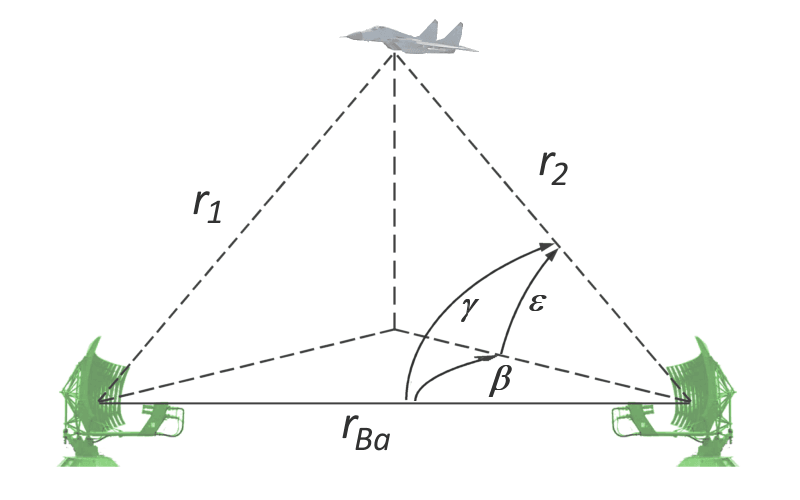
图 1:利用双基地雷达确定坐标

坐标确定
发射脉冲通过两条路径到达接收机:一条为直接路径,另一条为经目标反射后的路径。 由此测量总距离 rΣ = r1 + r2, 并确定接收信号的方位角 β和仰角 ε。
测量距离 rΣ 所需的计时起点信息, 可以通过直接接收发射脉冲获得,此时距离 rBa(所考察三角形的基线)已精确已知。
距离 rΣ 决定目标位于一个旋转椭球面的表面上, 发射天线和接收天线分别位于该椭球面的两个焦点。
目标位于该旋转椭球面与一条直线的交点, 这条直线表示反射信号到达接收机的方向。 目标与接收天线之间的距离 r2 可以利用余弦定理和测得的总距离 rΣ 求得:


(1)
这个含有两个未知量的方程组可以变换为下式:


(2)
角 γ 的大小根据测得的 β 和 ε 以及这三个角之间的关系确定:


(3)
对于仅进行二维测量的雷达,有 γ = β。

图 2:无源雷达 Klein Heidelberg Parasit 的测量原理

这一原理最早的应用之一出现在第二次世界大战期间,使用的是无源雷达 Klein Heidelberg Parasit。 这种雷达利用英国 Chain Home 发射机的辐射信号。 Chain Home 的各个发射塔按照规定的时间表工作。 因此,可以利用定时开关和门控电路选择其中一个发射机。
通过测量直接接收信号与反射信号之间的延迟时间,确定传播距离差。 由于由两个方程和三个未知量组成的方程组存在多解性, 延迟时间对应所有可能的位置,这些位置构成一个以发射机和接收机为焦点的椭圆。
不过,接收天线可以旋转,并利用其 天线方向图 确定角 β,作为第三个变量。 这样即可得到唯一的测量结果。 通过利用天线方向图的第一个零点进行测向,还可以提高测量精度。