
Определяне на координатите на целта при бистатичен радар
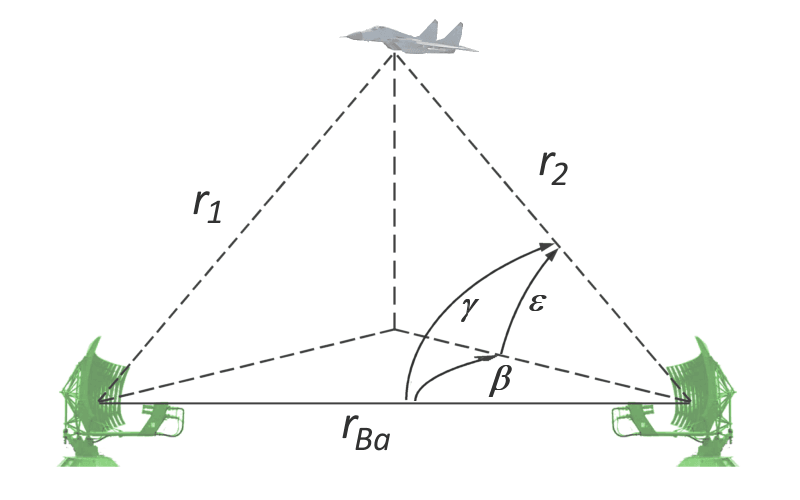
Изображение 1: Определяне на координатите на целта при бистатичен радар

Определяне на координатите на целта при бистатичен радар
В бистатична разпределена радиолокационна система (Изображение 1) излъченият сигнал достига до приемника по два пътя: директен път rBa (активна радиолокационна антена - пасивна приемна антена) и след отражение от целта (път r1 + r2). По този начин в пасивния приемник може да се измери общото разстояние r1 + r2, както и азимутът β и ъгълът на място ε на сигнала, разсеян от целта.
За да се изчисли обхватът, е необходима информация за времето, в което активният радар излъчва сондиращия сигнал. Това време може да се изчисли, тъй като излъченият сигнал се приема и по директния път и разстоянието rBa между излъчващия и приемащия обект е известно.
Разстоянието rΣ, изчислено от измерванията, определя положението на целта върху повърхността на сфероида, чиито фокусни точки са предавателната и приемната антена. Точката на местоположение на целта е точката на пресичане на този сфероид и линията, съответстваща на посоката на пристигане на разсеяната вълна в приемната точка. По този начин разстоянието от точката на приемане до целта r2 се изчислява въз основа на закона за косинуса и измереното разстояние rΣ:


(1)
Системата от уравнения (1) с две неизвестни r1 и r2 може да се трансформира в уравненията:


(2)
Стойността на ъгъла γ се изчислява от измерените стойности на ъглите β и ε въз основа на тригонометричната зависимост между трите ъгъла:


(3)
За радар, измерващ само в две измерения,γ = β.

Изображение 2: Принцип на измерване на пасивния радар Klein Heidelberg Parasit.

Едно от първите приложения на този принцип се случва по време на Втората световна война в пасивния радар Klein Heidelberg Parasit. Този радар използва излъчването от предавателите на британската система Chain Home . Различните предавателни кули на Chain Home работят по определен график. По този начин за избора на един от предавателите може да се използва таймер и схема за превключване.
Чрез измерване на времето на закъснение между пряко приетия и отразения сигнал се определя разликата в разстоянието. Поради нееднозначността на системата от уравнения с две уравнения и три неизвестни, времето на закъснение дава всички възможни точки, които след това образуват елипса с предавателя и приемника във фокусните точки.
Приемната антена може да се завърти и нейната диаграма на насочено действие да се използва за определяне на ъгъла β като трета променлива. По този начин резултатът от измерването става еднозначен. Точността на измерването може да бъде подобрена чрез използване на първата нула на антенната диаграма за определяне на посоката.