
Многолъчев метод за определяне на височината на целта

Фигура 1. Обяснение на многолъчевия метод за определяне на височината на целта
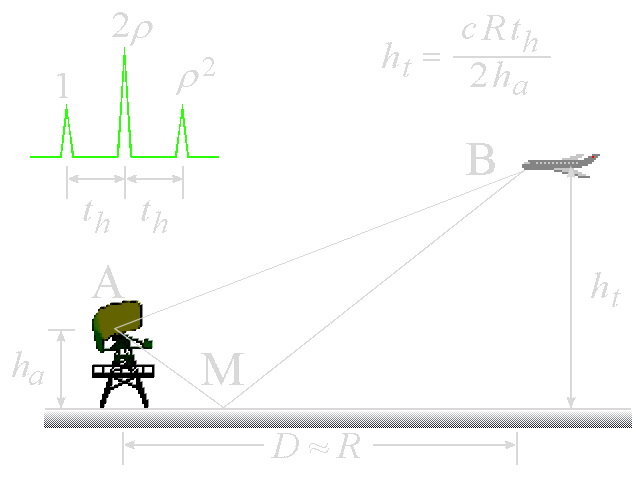
Фигура 1. Обяснение на многолъчевия метод за определяне на височината на целта
Многолъчев метод за определяне на височината на целта
Традиционно височината на целта се определя с помощта на трикоординатни радиолокатори за въздушно наблюдение, в които се използват няколко лъча в ъгловата равнина или се прилага един или повече сканиращи лъча от иглообразни тип за определяне на ъгъла на местоположението на целта. В миналото трикоординатните радиолокатори се използваха широко, въпреки че цената им можеше да бъде 4 … 10 пъти по-висока от цената на двукоординатния (азимут, далечина) радиолокатор за въздушно наблюдение. Освен това, трикоординатните радиолокатори имат ниска точност на определяне на височината на целта при малки ъгли на мястото поради ефекта на многолъчево разпространение, когато основният лъч (главният лопатка на диаграмата на насоченост на антената) „осветяваше“ повърхността на Земята или морето.
Определянето на височината на целта, основано на многолъчевата структура на отражението, в двукоординатните широколентови радиолокатори има някои важни предимства в сравнение с определянето на височината с използване на обичайните трикоординатни радиолокатори. При значителна разделителна способност по далечина, пряката ехо-сигнал може да бъде отделена от ехо-сигнала, отразена от земята. Разликата във времето на пристигане между тези сигнали зависи от височината на целта (при предположение за равна земна повърхност). Многолъчевият ехо-сигнал се определя от наличието на четири пътя на разпространение на електромагнитна енергия от антената на радиолокатора до целта и обратно (Фигура 1). Първият от тях е прякото разпространение на сондиращия сигнал до целта по пътя АВ и обратното разпространение на ехо-сигнала по същия път ВА. Вторият път е разпространението до целта на отразения от земята сондиращ сигнал (път АМВ) и обратното разпространение по път ВА, т.е. АМВ + ВА. Съществува и обратен път с еднаква дължина (и със същото време на закъснение на сигнала), т.е. АВ + ВМА. Четвъртият път е път, при който разпространението на сондиращия и отразения сигнал става с отражение от земната повърхност АМВ + ВМА = 2∙АМВ. Времето на закъснение th между сигнала, преминал по първия път, и сигнала, преминал по втория (третия) път, както и между последните и сигнала, преминал по четвъртия път, може да се определи с помощта на съотношенията, получени от фигура 1:
| th = | 2ha · ht | където | ha = височина на издигане на антената на радиолокатора ht = височина на целта c = скорост на разпространение на електромагнитната енергия R = далечина до целта |
(1) |
| c · R |
Като се има предвид, че ht /R = sin Θe (Θe – ъгъл на мястото на целта), може да се запише:
| sin Θe = | c · th | където | Θe = ъгъл на издигане th = разлика във времето на преминаване |
(2) |
| 2 ha |
| ht = | c · R · th | (3) |
| 2 ha |
Например, ако ha = 100 фута, ht = 10 000 фута и R = 50 морски мили, то времето на закъснение между сигналите, преминали по различни пътища на разпространение th = 6,69 нс, което изисква за тяхното разрешаване ширина на спектъра не по-малка от 149,5 МГц. Колкото по-голям е ъгълът на местоположението на целта, толкова по-голяма ще бъде разликата между пътищата на многолъчевото разпространение и толкова по-лесно ще бъде да се измери точното значение на времевото закъснение th. На практика радиолокационните системи с импулсно съкращение могат да имат разделителна способност по далечина около 1 метър.