
噪声系数
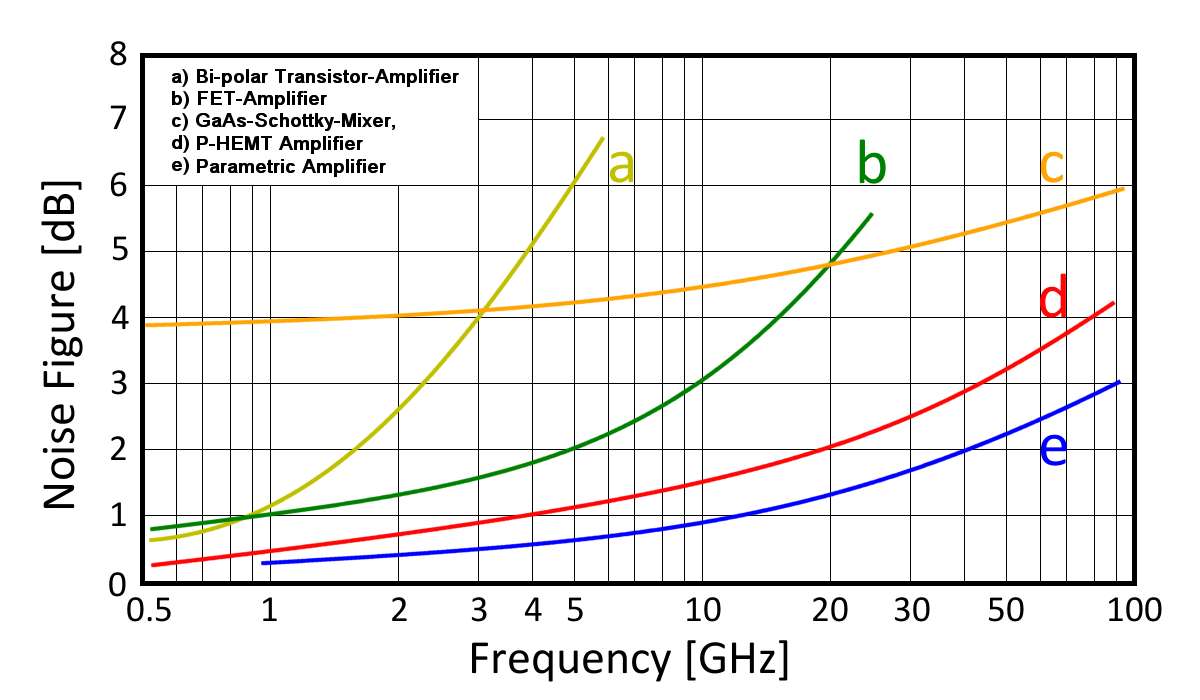
图1:不同接收机输入级的噪声系数示例
噪声系数
噪声系数 (NF) 和噪声因子(F) 是用于表征线性电子组件自身噪声特性的参数, 例如放大级或完整的雷达接收机,其定义基于组件输入端与输出端的 信噪比 之比。 噪声系数和噪声因子描述的是同一物理特性,其中噪声因子以线性数值表示, 而噪声系数则是将噪声因子转换为分贝后得到的数值。 标注噪声系数时,必须同时说明该数值适用且经过测量的频率。 对于雷达设备中的高频组件,通常可以默认采用当前的载波频率。
如果接收机的输出噪声功率为NA, 而G表示总增益, 则该接收机的噪声系数NF可由下式计算:
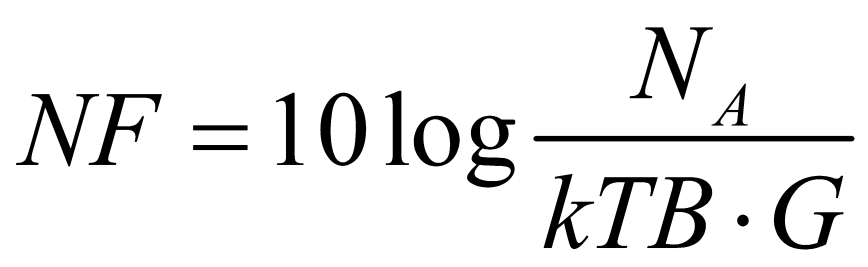
(1)
- NA = 接收机的输出噪声功率
- G = 总增益
- k = 玻尔兹曼常数
(1.38·10-23焦耳/K) - B = 以赫兹为单位的带宽
- T = 以开尔文为单位的有效温度
其中,kTB表示组件输入端的热噪声功率, 该噪声也会被组件放大。 因此,必须将输出噪声功率除以相应的增益, 才能将其与输入噪声功率进行比较。
在现代雷达设备中,噪声系数通常通过 内置测试设备(BITE) 自动测量:在断开天线的情况下,向接收机输入端注入一个功率已知的测试脉冲。 根据该测试脉冲在输出端的幅度,可以测量当前的增益。 参数kTB通常是在20摄氏度(293 K)条件下根据表格确定的固定值。 然后将输出端的平均噪声功率作为第二个测量值,用于确定噪声系数。
在较早期的雷达设备中,这一测量过程需要由技术人员手动完成。