
جهاز نقل الزاوية (السينكرو)
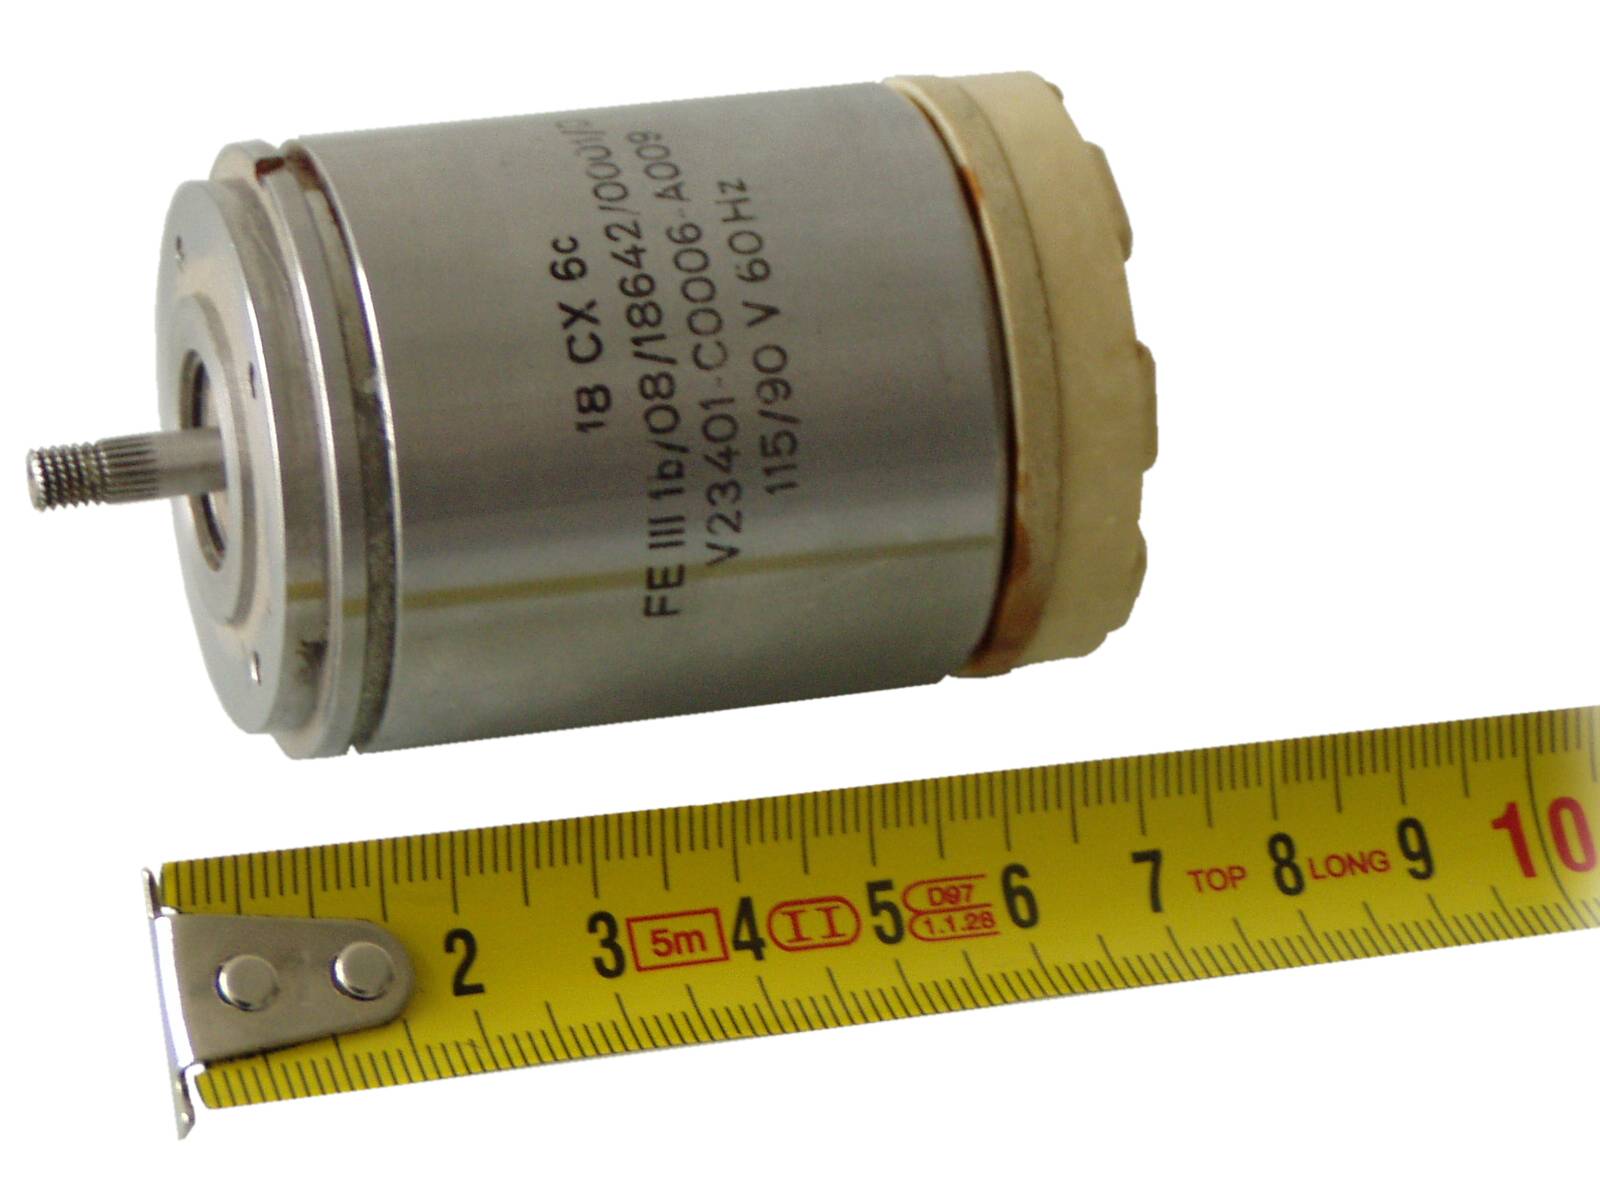
الشكل 1: يشبه جهاز نقل الزاوية محركًا ثلاثي الطور مصغّرًا (قطره 1½ بوصة)

جهاز نقل الزاوية (السينكرو)
تسميات أخرى: مرسِل الزاوية ومستقبِل الزاوية، والمحوّل الدوّار لنقل الزاوية
على الرغم من أن جهاز نقل الزاوية يشبه في تركيبه محركًا يعمل بالتيار المتناوب ثلاثي الأطوار، فإن تسمية «المحوّل الدوّار لنقل الزاوية» هي الأدق في وصف وظيفته.

الشكل 2: نظام نقل الزاوية في دائرة بيان

يُغذّى العضو الدوّار بجهد مرجعي URef (غالبًا URef = 110 V بتردد 400 Hz). ويُكوّن العضو الدوّار مع ملفات العضو الثابت المتباعدة بزاوية 120° محوّلًا تعتمد درجة الاقتران فيه على الزاوية بين العضو الدوّار وملف العضو الثابت. وهكذا تصبح النسبة بين سعات الإشارات الثلاث مقياسًا للزاوية التي يشغلها الدوّار. ويتخذ مستقبِل الزاوية الوضع الزاوي الذي تكون عنده الممانعة المغناطيسية في أدنى قيمة لها.
لكن هذه الطريقة البسيطة لا تصلح لجميع التطبيقات.
فهي مناسبة فقط للأنظمة التي تكون مقاومتها الميكانيكية للدوران صغيرة (مثل مؤشر جهاز قياس).
أما في الحالات الأخرى، فيجب تعزيز القوة الميكانيكية بواسطة محرك مؤازر.
يُستخدم المبدأ نفسه أيضًا في نظام نقل الزاوية الذي يعمل بمحرك مؤازر. ويتحرك النظام إلى الزاوية التي ينتج عندها أصغر جهد خطأ.

الشكل 3: نظام نقل الزاوية في دائرة تحكم مؤازر

يتلقى مضخّم إشارة الخطأ الجهد المرجعي من أجل إزالة التضمين عن إشارة الخطأ. ويضبط المحرك المتزامن مستقبِل الزاوية حتى يبلغ جهد الخطأ قيمته الدنيا، كما يحرّك الأحمال الميكانيكية التي تستخدم معلومات الزاوية.
لزيادة دقة نظام التحكم المؤازر، يُستخدم نظامان؛ يعمل أحدهما قناةً دقيقةً بواسطة مجموعة تروس بنسبة 1:25 أو 1:36، وتُركّب إشارة جهد الخطأ الخاصة به على إشارة جهد الخطأ لقناة القياس الخشنة ذات النسبة (1:1).
المحلّل الزاوي (ريزولفر)
في تطبيقات أخرى، مثل توليد انحراف مباشر على المحورين X-Y من جهد جهاز نقل الزاوية، تُستخدم أيضًا مرسِلات زاوية ذات ملفات ثابتة تفصل بينها زاوية 90°، فتنتج جهودًا تتناسب مع الجيب وجيب التمام (sin/cos):
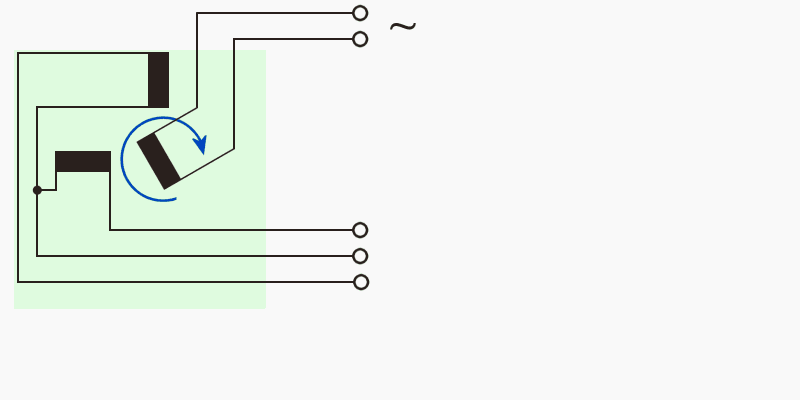
الشكل 4: المحلّل الزاوي (ريزولفر)

يُسمّى هذا النوع من أجهزة نقل الزاوية «المحلّل الزاوي» (Resolver). وقد استُخدم أيضًا في الحواسيب التناظرية الكهروميكانيكية القديمة لحساب دوال الجيب وجيب التمام.
المؤلف: Christian Wolff, الترجمة: حازم كامل