
تأثير دوبلر

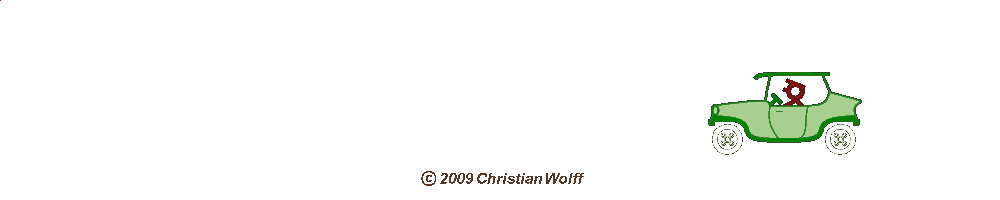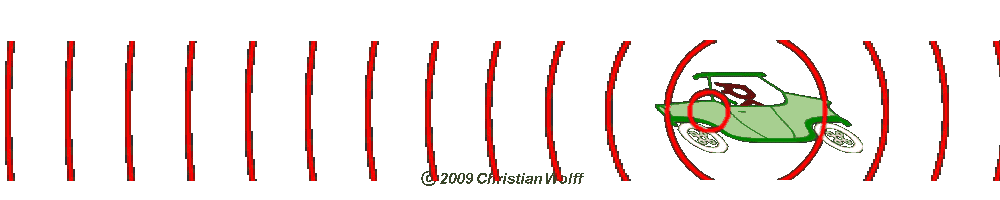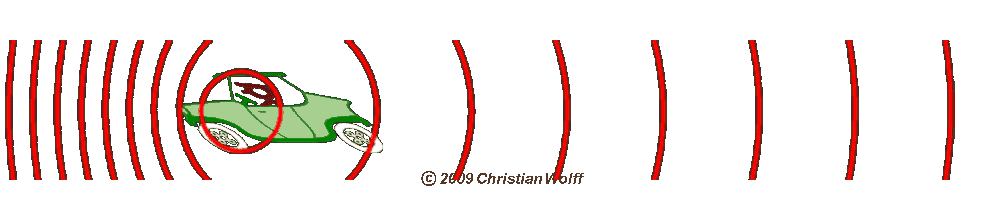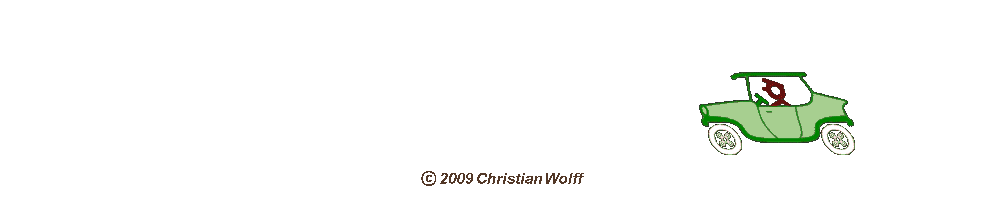
الشكل 1: تأثير دوبلر

تأثير دوبلر
تأثير دوبلر هو انضغاط الإشارة أو تمددها زمنياً أثناء انتشارها بسرعة ثابتة، عندما تتغير المسافة بين المرسل والمستقبل خلال انتقال الإشارة.
عندما يقترب مصدر صوتي من مراقب ثابت، يسمع المراقب نغمة أعلى من النغمة التي يصدرها المصدر فعلياً. وعندما يبتعد المصدر الصوتي عن المراقب، يحدث العكس. إذ يسمع المراقب عندئذ نغمة أقل من النغمة الصادرة عن المصدر. وفي كلتا الحالتين يحدث انزياح في التردد.
يمكن ملاحظة هذه الظاهرة بسهولة عند مرور سيارة بالقرب من المراقب. ويلاحظ أيضاً أن التأثير يزداد وضوحاً كلما زادت سرعة السيارة. وتتصرف الموجات الكهرومغناطيسية بالطريقة نفسها عندما تصطدم بهدف متحرك. فهي تتعرض أيضاً لانزياح في التردد.
سُمِّي هذا التأثير نسبةً إلى مكتشفه، الفيزيائي النمساوي كريستيان دوبلر (1803–1853). ويُعد انزياح التردد مقياساً لسرعة الهدف، ويسمى تردد دوبلر fD.
تأثير دوبلر في الرادار
يُستفاد من تأثير دوبلر في تقنية الرادار لتنفيذ المهام التالية:
- قياس سرعات الأهداف.
- التمييز بين الأهداف المتحركة والأهداف الثابتة
(MTI - Moving Target Indication، إظهار الأهداف المتحركة). - تحديد المسافة الجانبية بدقة أكبر في أجهزة الرادار المحمولة جواً أو الموجودة في الفضاء.
| fD = | 2·v | fD = تردد دوبلر [Hz] λ = الطول الموجي لتردد الإرسال v = سرعة الهدف [m/s] |
|
| λ |
تكون هذه المعادلة صحيحة عندما تكون سرعة الهدف مساوية لسرعته الشعاعية.
لكن الطائرة تطير في معظم الحالات في اتجاه مختلف. وعندئذ لا يقيس الرادار إلا السرعة الشعاعية أيضاً. ولأن هذه السرعة تختلف عن السرعة الفعلية للهدف، تُستخدم المعادلة التالية:
| fD = | 2·v | · cos α | fD = تردد دوبلر [Hz] λ = الطول الموجي لتردد الإرسال v = سرعة الهدف [m/s] α = الزاوية بين اتجاه إشارة الإرسال واتجاه طيران الهدف |
|
| λ |
اشتقاق معادلة تردد دوبلر للرادار
يُحسب تغير الطور φ للموجة الكهرومغناطيسية أثناء انتقالها من هوائي الرادار إلى الهدف ثم عودتها، من نسبة المسافة المقطوعة إلى الطول الموجي لإشارة الإرسال، مضروبةً في زاوية الدورة الكاملة، أي 2·π كما في المعادلة التالية:

الشكل 2: طور الإشارة المستقبلة

| φ = − | 2r · 2π | φ = فرق الطور بين إشارة الإرسال والإشارة المستقبلة 2r = ضعف المسافة إلى الهدف، أي مسار الذهاب والعودة 2π = 360°، دورة اهتزاز كاملة λ = الطول الموجي لتردد الإرسال |
| λ |
(بالإضافة إلى تغير الطور الناتج عن زمن انتشار الإشارة، قد يحدث تغير فجائي إضافي في الطور عند الانعكاس، وهذا التغير غير مأخوذ في الحسبان في هذه المعادلة.) إذا كانت للطائرة سرعة شعاعية مقدارها:
| vr = | d(r) |
| dt |
فإن طور الإشارة المستقبلة يتغير وفقاً للعلاقة التالية:
| d(φ) | = | - 4π · vr |
| dt | λ |
وهذا يعادل انزياحاً دوبلرياً في تردد الإشارة المستقبلة،
وبالتالي يكون تردد دوبلر fD كما يلي:
| fD = | 1 | · | d(φ) | = | 1 | · | - 4π · vr |
| 2π | dt | 2π | λ |
| |fD| = | 2 · vr | = | 2 · vr· ftx | حيث | ftx = تردد الإرسال c0 = سرعة الضوء vr = السرعة الشعاعية للهدف |
| λ | c0 |
وهذا يعني أنه في جهاز الرادار يظهر عملياً انزياح تردد دوبلر مرتين: مرة أثناء انتقال الموجة إلى الهدف حتى انعكاسها، ومرة أخرى أثناء عودة الموجة المنعكسة، ولكن الموجة العائدة تكون قد تأثرت بالفعل بانزياح دوبلر الناتج عن رحلة الذهاب.
تردد دوبلر «المعياري»
يعتمد تردد دوبلر المقاس fD على السرعة الشعاعية للهدف وعلى تردد الإرسال أيضاً. ولا يكون مقياساً مباشراً للسرعة الشعاعية إلا إذا كان تردد المرسل ftx ثابتاً نسبياً. تستخدم أجهزة الرادار الحديثة غالباً ترددات إرسال مختلفة، مثل رادارات تنوع التردد. وفي هذه الحالة يكون تأثير تردد الإرسال صغيراً في كثير من الأحيان، لأن الفرق بين ترددات الإرسال يزيد عادةً قليلاً فقط على عرض نطاق الإرسال. أما إذا كانت إشارات الصدى ناتجة عن ترددات إرسال تنتمي إلى نطاقات ترددية مختلفة، فإن معالجتها معاً تصبح أكثر صعوبة. وقد تختلف ترددات دوبلر اختلافاً كبيراً، رغم أن إشارات الصدى صادرة عن الهدف نفسه. ولذلك يُقسم تردد دوبلر المقاس على تردد الإرسال الذي تسبب في حدوثه، للحصول على مقياس موحد للسرعة الشعاعية:
ξD = fD / fTx= 2· vr / c0
وهكذا نحصل على ما يسمى «تردد دوبلر المعياري» ξD، الذي يصبح متناسباً فقط مع السرعة الشعاعية للهدف. ويمكن الآن معالجة ترددات دوبلر المختلفة معاً. فعلى سبيل المثال، يمكن مقارنة طيف دوبلر الكامل للهدف بالبيانات الموجودة في قاعدة بيانات.
المؤلف: Christian Wolff، الترجمة: حازم كامل