
无人机探测雷达

图 1:配备 EchoGuard 无人机探测雷达的机枪
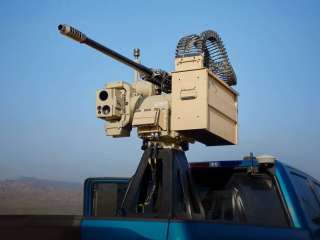
无人机探测雷达
无人机探测雷达必须满足一些特殊要求。 相对较大的无人飞行器通常为军用 (UAV,“无人机”), 可以像普通飞机一样被雷达探测。 但 Mini-UAV 或 Nano-UAV 等非常小型的无人机具有一个特殊问题,即其 有效雷达散射截面 (RCS)非常小,通常小于 0.01 m², 因此雷达必须具有很高的灵敏度。 这种 RCS 与一只小型鸟类相当。 由于无人机制造中通常还使用非导电材料, 其 RCS 甚至可能降低到约 0.001 m², 此时仅与较大型昆虫相当。
无人机探测雷达既可以采用 脉冲雷达方法, 也可以采用成本较低的 FMCW 方法。 两种方案都必须采用较高的载波频率, 使其波长明显小于需要探测的目标尺寸。
FMCW 雷达
采用 FMCW 方法的无人机探测雷达在能量利用方面具有优势, 而且所需发射信号带宽也明显较小。 其缺点是这种测量方法往往难以区分, 接收信号中的频率变化究竟来自回波传播时间造成的发射频率与接收频率之差, 还是来自 多普勒频率。 因此,对于飞行速度极高的无人机, 往往无法可靠探测, 或者至少会使距离测量产生较大误差。
因此,简单的 FMCW 雷达通常只适用于较小且飞行速度较低的 Mini-UAV 或 Nano-UAV, 其最大 径向速度 约为 40 至 100 km/h。 不过,FMCW 雷达也有能够区分多普勒频移和传播时间效应的方法。 这会使雷达信号处理复杂得多, 并需要规模更大的软件以及相对较长的计算时间。 但这又会降低数据更新率, 因而每秒只能获得少量测量结果。 其计算速度往往不足以达到拦截无人机所需的测量精度。
脉冲雷达
对于较大型且高速飞行(> 150 km/h)的军用攻击无人机, 包括巡航导弹, 通常只有脉冲雷达才能可靠探测。 这类系统通常是价格较高的短程多功能雷达, 并直接与防御系统相连接, 例如地空导弹或自动火炮系统。