
简化天线计算的模型
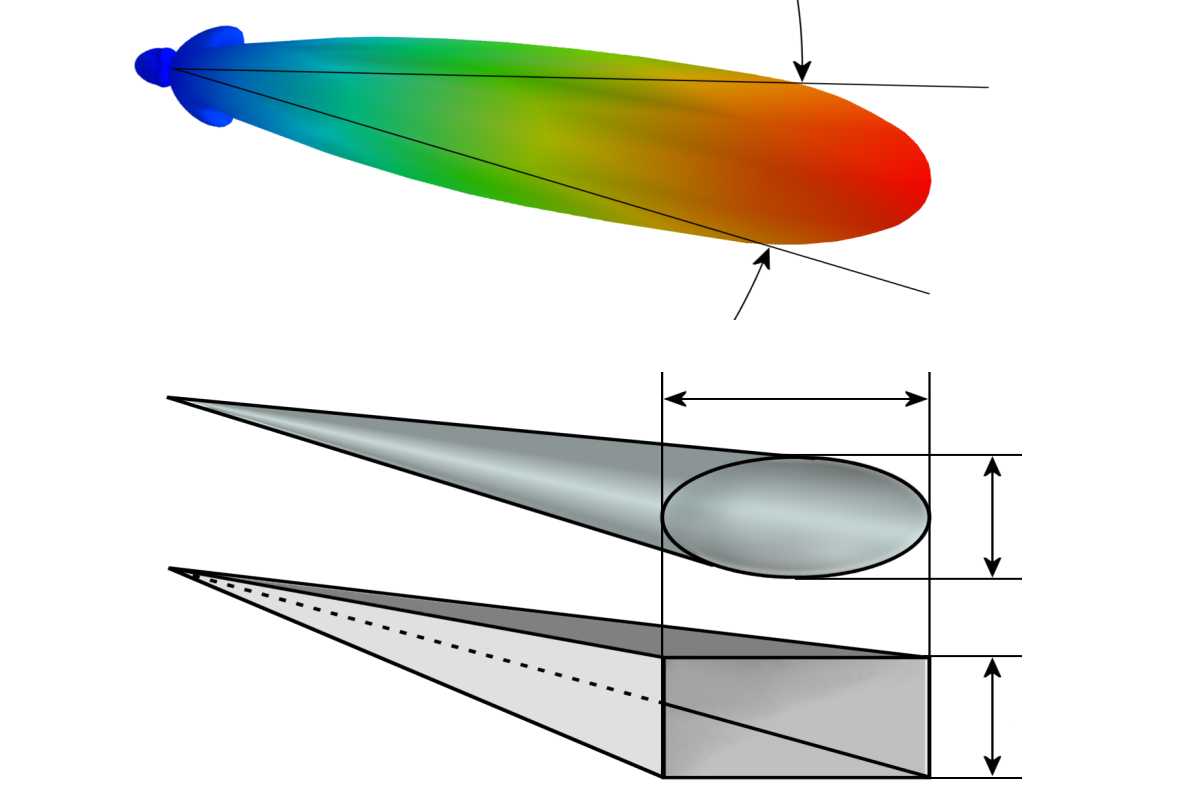
边界
模型
图 1:简化天线计算的模型

简化天线计算的模型
任何实际天线的辐射都遵循相当复杂的规律。 辐射能量会随角度偏差而变化,并会因 旁瓣而产生损耗。 为了能够计算例如方向性和 天线增益, 需要约定一些天线计算的简化假设,也称为模型, 从而以足够的近似精度进行数学分析。
采用以下简化假设:[1]
- 假定全部辐射能量无损耗地集中在天线方向图的主瓣内。 因此天线不存在任何旁瓣,也不存在 驻波系数。
- 全部辐射能量都位于天线的半功率波束宽度之内 – 在这些−3 dB 边界之外不存在能量辐射。
- 在−3 dB 边界以内,能量均匀分布。
如果将这些假设分别应用于天线垂直方向和水平方向的 半功率波束宽度, 就会得到一个矩形模型(见图 1下方)。 如果将这两个角度组合成椭圆的立体角, 则会得到一个具有椭圆形天线方向图的模型(见图 1中部)。
矩形模型的应用
计算天线增益时, 将天线定向辐射的能量与 各向同性天线 的能量进行比较。 各向同性天线将发射能量均匀分布在一个球面上。 假定定向天线照射的区域为矩形,其边长为a和b。
| a = r sinφ | |
| b = r sinθ | (1) |
其中半功率波束宽度φ表示方位角方向, θ表示仰角方向,两者均以弧度表示。 因此面积为
| ab = r² sinφ sinθ | (2) |
因此天线增益为:
| G = | 球面面积 | = | 4π r² | = | 4π | (3) |
| 矩形 | r² sinφ sinθ | sinφ sinθ |
这里所考虑的矩形区域实际上是球面上的一个矩形截面, 由此产生的误差在方向性很强、也就是角度很小时完全可以忽略。 因为采用这种模型分析本身就已经接受了大得多的误差。

椭圆模型的应用
与上述计算类似,现在必须计算椭圆面积。 为此使用半轴a和b的方程, 不过现在这两个半轴都只有上述矩形边长的一半。
| A = π ab = π[(r sinφ)/2][r sinθ)/2] = (πr²sinφ sinθ)/4 | (4) |
由于椭圆面积显然小于矩形面积, 因此这里会得到稍大的天线增益。
| G = | 球面面积 | = 4π r² | 4 | = | 16 | (5) |
| 椭圆面积 | πr²sinφ sinθ | sinφ sinθ |

图 2:以对称抛物面天线为例,对模型与实际测量结果进行比较(φ = θ)
两种模型之间的差异实际上就是16与4π之间的差值,约为78%。 这些误差通过所谓的天线效率因子ka进行修正, 该因子针对每种天线形式分别估算。 不过,必须始终注意该效率因子适用于哪一种天线模型。 图 2 将模型计算结果与对称 抛物面天线 的实际测量值进行了比较。 相对于椭圆模型,这些天线的效率因子为ka = 0,47。 对于矩形模型,其效率因子为ka = 0,6。
在雷达技术中,这些简化主要用于只需要进行定性评估的场合, 例如位置确定或角度分辨能力。 P. Swerling的统计 起伏模型 也采用矩形天线模型。 但是,一旦需要评估回波信号的大小(例如进行作用距离计算), 只有在同时计入雷达基本方程中已经提到的各种损耗量时, 才能采用这种简化。
参考资料:
- NAVAIR Electronic Warfare/Combat Systems: ’’Electronic Warfare and Radar Systems Engineering Handbook’’, 1 Jun 2012, p. 64 (PDF) p. 3-1.2 (Print) (在线)