
精密进近雷达

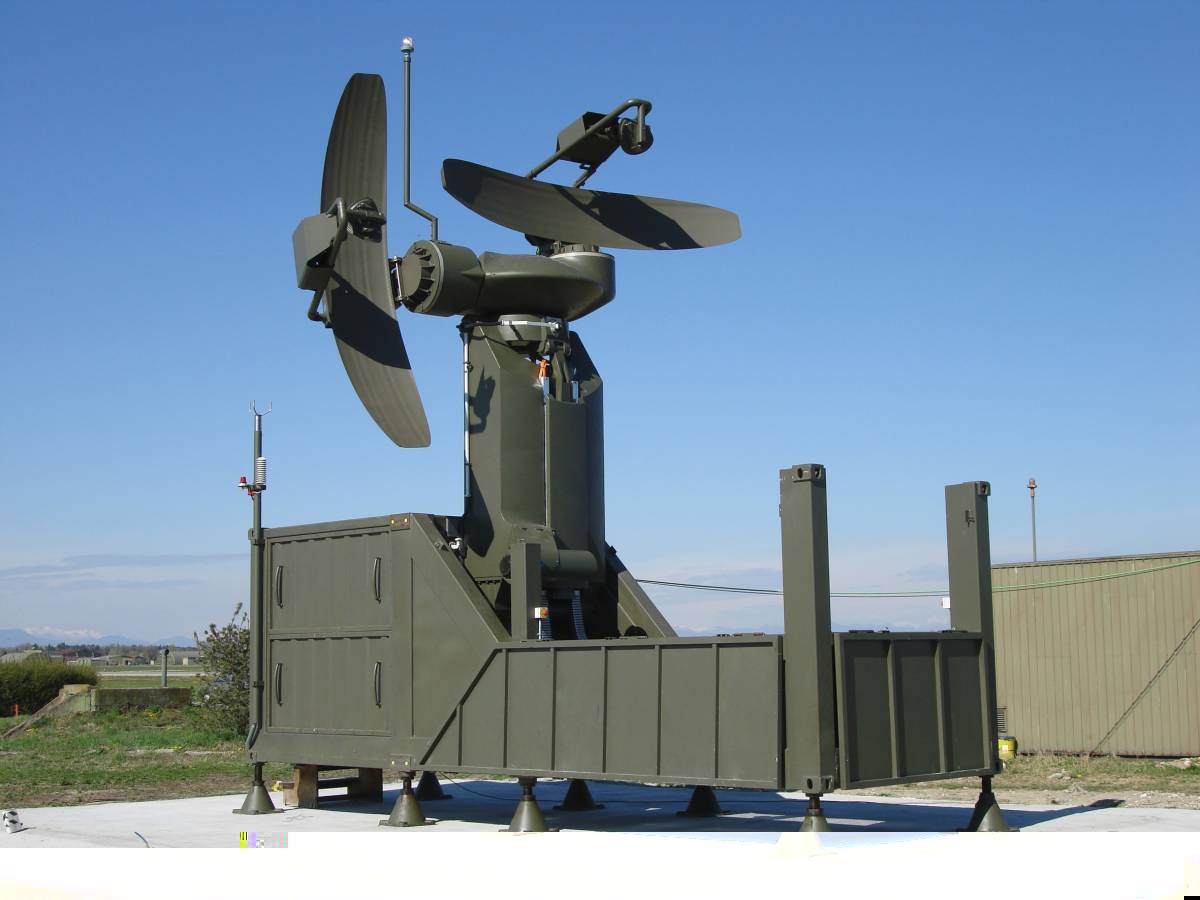
图 1:精密进近雷达 PAR 2090(© 2011 Selex System Integration)
什么是 PAR?
精密进近雷达
精密进近雷达(PAR)是一种部署在机场的专用雷达, 用于具有针对飞行员和空中交通管制员特定程序的特殊进近方式。 它主要用于军用机场。 在民用机场中的重要性已经大幅 降低。[1]
精密进近雷达可以在能见度较差的情况下实现安全着陆。 该雷达安装在距离跑道中心线较小的横向距离处(最大约 180 m),并在该位置遥控运行。 雷达在最后进近和着陆阶段截获并跟踪飞机。 相对于理想进近航线的偏差通过无线电以语音指令发送给飞行员, 或作为控制信号发送给自动驾驶仪或专用显示设备。 传统的语音无线电指令方式,即所谓的“口头引导着陆”, 其优点是具有普遍适用性,因为飞机上不需要额外设备。
精密进近雷达应满足哪些技术参数, 在国际民用航空组织(ICAO)的一项建议中有所规定。 该建议既包括技术参数的最低要求, 也包括对安装地点条件的最低要求。[2]
精密进近这一术语意味着除了航向控制外, 还要利用雷达对飞行高度和下滑航迹进行监控。 如果进近仅由 二坐标雷达 引导,则属于非精密进近(英文: non-precise approach)。[3][4] 在这种情况下,空中交通管制员根据雷达测得的距离, 定期从表格中确定相应的规定高度,并通过无线电通知飞行员。

图 2:Raytheon 的精密进近雷达 AN/FPN-63 采用相控阵天线,但与图 1 相同,也分成两个独立的雷达设备。
应用
精密进近雷达在进近过程中通常始终固定指向进近方向。 只有在要求改变进近方向时 (例如由于风向变化),才会转动 天线转台。 也可以为多条跑道提供服务,但每次只能服务其中一条。
雷达信息显示在 Beta-Scan 显示器 上。 除当前进场飞机的位置外,还显示若干辅助线和标记。 空中交通管制员可以据此判断需要向飞行员发出的指令。
这类雷达必须在相应安装地点通过离场飞行程序进行校准。 为此使用一架小型飞机进行试飞, 并利用雷达尽可能精确地将其进近保持在理想下滑道上。 同时,一台固定对准该下滑道的高分辨率摄像机记录进近过程中的偏差。 对应画面还会记录向飞行员发出的指令声音。 在后续分析中,可以由此发现雷达可能存在的偏差, 例如调整不正确或天线波束偏斜造成的偏差。
航向修正使用以下用语传达: “Your course is slightly left (…right).” 飞行员随后可以修正飞行方向。 如果飞行方向正确,则使用“on course”确认。 飞行高度修正使用以下用语: “…slightly above (…below) glidepath.” 如果飞行方向和飞行高度均正确,则传达 “On course, on glidepath”。 [5]
采用二维雷达的 PAR
在主要使用 二坐标雷达 的时代,精密进近雷达原则上由两部相同雷达组合而成, 它们采用略有不同的发射频率(通常位于 X 波段), 或者工作在相同频率但采用相反的 极化。 它们使用两副相互旋转 90° 的 抛物面天线, 分别形成一个狭窄的 扇形天线方向图。 这种经典结构在现代雷达设备中仍然使用, 因为这种雷达是一种非常经济的方案(见图 1)。
横向布置的天线负责航向测量。 雷达天线的这一部分在大约 10° 的扇区内左右扫描, 用于显示相对于跑道理想航向的横向偏差。
竖直布置的反射器负责下滑道测量。 天线的这一部分在 −1° 至 8° 或 15° 的仰角范围内进行俯仰扫描。 显示器表示飞机当前飞行高度相对于规定下滑道的偏差。

图 3:Raytheon 的 AN/GPN-22 使用以相控阵作为初级馈源的反射面天线
采用三维雷达的 PAR
采用三维雷达后, 原来作为两部独立雷达工作的两个部分可以组合成一部只使用一副天线的雷达。 有两种实现方式:
- 雷达在一个维度上机械扫描天线, 而在第二个维度上以电子方式扫描天线方向图。 例如 PAR-80, 它在垂直方向进行机械扫描, 并在方位角方向以电子方式扫描狭窄的 笔形波束。
- 第二种方式是完全取消机械扫描, 在两个维度上都以电子方式扫描天线方向图。 采用这种方法的一个例子是 AN/GPN-22(图 3)。 天线旋转机构仅用于使雷达能够服务于多个不同的进近方向。
仪表着陆系统
精密进近雷达(PAR)不是仪表着陆系统, 仪表着陆系统(ILS)也不是雷达方法。 不过,有些精密进近雷达,例如 AN/TPN-22, 在其天线系统中集成了这种仪表着陆系统。 ILS 是一种供飞行员使用的导航辅助系统, 飞机上必须安装额外的航空电子设备。 机场发射定向引导信号, 由飞机上的接收机接收。 航向偏差通过航向偏差指示器 (英文:Course Deviation Indicator,CDI) 向飞行员显示。 ILS 可以使飞机在机场无需安排专门人员保障着陆的情况下完成着陆。
精密进近雷达图片库




参考文献:
- ICAO: Global Air Navigation Plan for CNS/ATM Systems, Second Edition — 2002, Chapter 7 Surveillance Systems (在线)
- ICAO: Annex 10 - Aeronautical Communications, Volume I, Chapter 3, Item 3.2.3: The precision approach radar element (PAR), page 3-25 (PDF-page 33)
- ICAO: Annex 6 - Operation of Aircraft, Part I, Chapter 1, Definitions, page 1-1 (PDF-page 25)
- ICAO: NON-PRECISION INSTRUMENT APPROACH, in Advisory Circular for Air Operators, November 2012, AC No: 008A-CDFA, page 3 (在线)
- U.S. DEPARTMENT OF TRANSPORTATION, Air Traffic Organization Policy: Air Traffic Control, Section 12. PAR Approaches− Terminal page: 5−12−1 (在线)