
雷达覆盖范围

图 1:单部雷达的覆盖范围,中央存在一个盲锥

图 2:雷达探测区域的垂直重叠;上:典型防空情况;下:空中交通管制
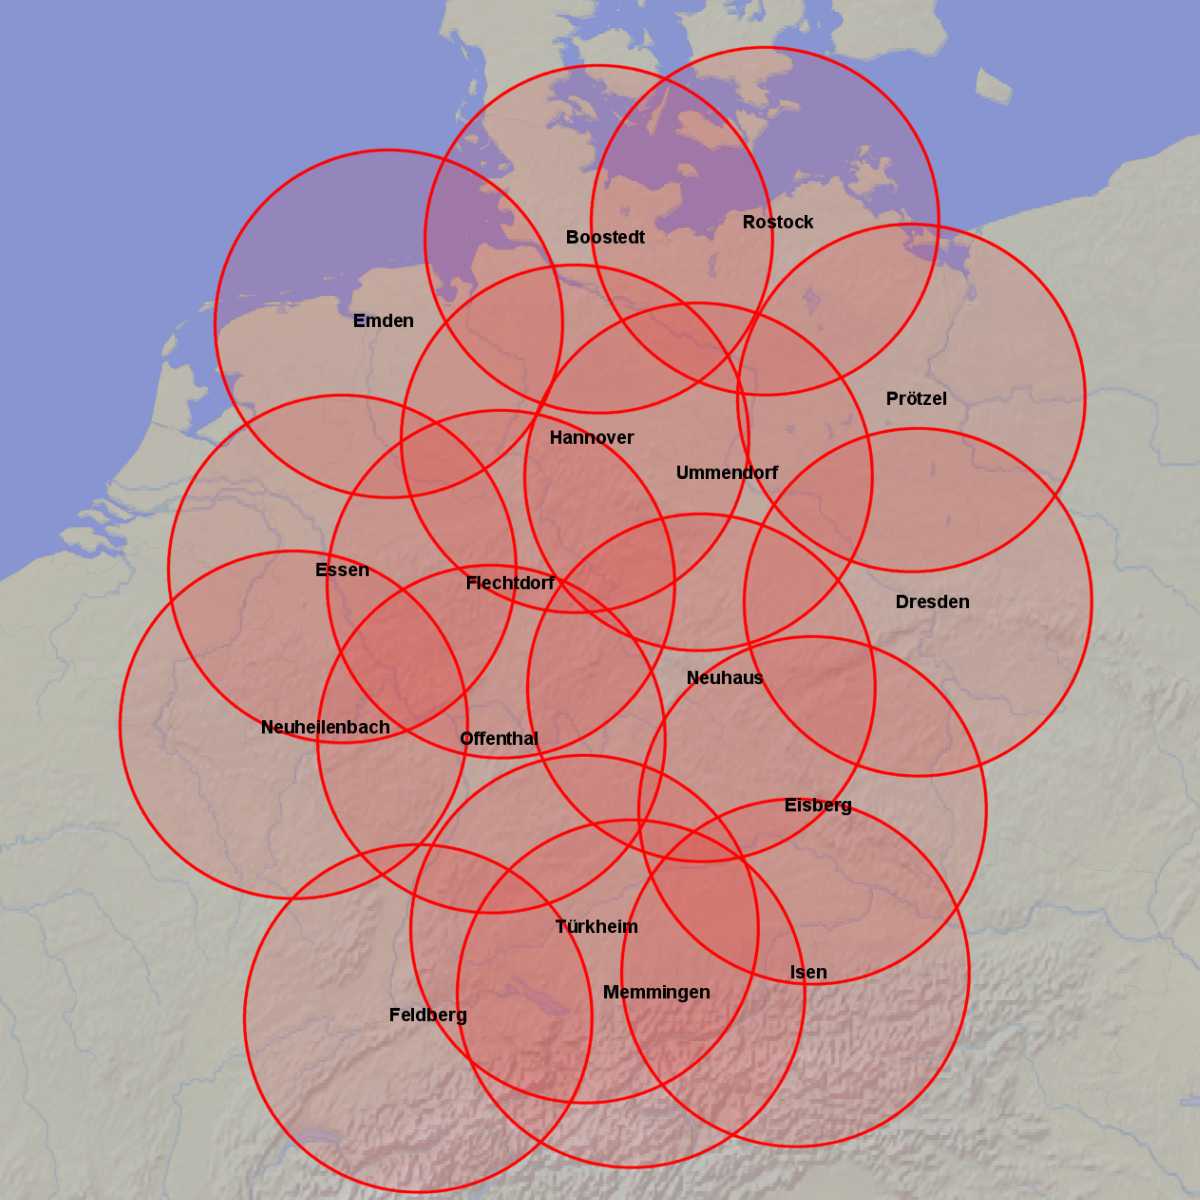
图 3:德国天气雷达网的水平雷达覆盖范围

雷达覆盖范围
雷达覆盖范围(Radar Coverage) 描述由一部雷达或一个雷达网所监视的空间。
对于 二维雷达, 常采用具有 余割平方方向图 的天线。 理想情况下,其主波束方向在垂直平面内形成一个四角圆钝的直角梯形, 并绕垂直轴旋转。 因而在地面上方形成一个扁平圆柱体几何区域,雷达可以在该区域内探测飞行目标。 对于空中交通管制使用的 空域监视雷达 (也称 终端区雷达), 这个圆柱体(图 1 中以绿色表示)的直径可达 200 km,高度约为 3 至 4 km。
盲锥
然而,在雷达天线正上方的中央位置,这个圆柱体存在一个锥形空洞。 这个空洞称为盲锥。 根据雷达天线类型不同,盲锥半径约为飞行高度的 2 至 3 倍。 当飞行高度为 3 km 时,相当于 6 至 9 km 的距离。 在盲锥内部,雷达无法探测目标。 如果还需要监视盲锥内的这一区域, 就必须由距离稍远的另一部雷达进行覆盖,并将其雷达信息显示在两部雷达的显示器上。

这一术语也相应地用于机载 侧视 雷达。 不过在这种情况下,飞行方向前方以及与飞行方向相反的区域 都分别称为盲锥。
雷达覆盖下限
图 1 所示的扁平圆柱体在平坦地形上的下表面相对平滑。 外缘向上弯曲的角度约为半度。 但是从 40 或 50 km 的距离开始,地球曲率会影响雷达的探测能力, 因为发射能量按照 准光学 规律传播。 因此,在 雷达地平线 之后会形成盲区。 丘陵、山地和山谷等地形起伏也会因遮蔽作用影响这一盲区的大小。 这一盲区同样可以由另一部雷达进行覆盖。 即使大量雷达组成雷达网,在极低高度上仍总会存在飞机能够低空穿越雷达覆盖的区域。 实际上,这对飞行员并不容易,因为他必须非常清楚应沿何处飞行,才能尽量远离所有雷达。 为了尽可能降低这一覆盖下限,必须部署非常密集的雷达网。 可以想象,位于山区的国家(如瑞士或奥地利)在建立无缝雷达网时会遇到很大困难。 为满足国土防御需求,必要时会部署许多较小的机动雷达作为所谓 Gap-filler(即补盲雷达),并专门设置在这些覆盖空隙中。

根据任务要求,这种覆盖重叠按照不同原则进行。 对于国土防御任务中的空域监视,例如必须保证雷达无缝覆盖到 100 m 的高度。 在危机或防御情况下,这一高度还必须进一步降低。 但是没有必要一直重叠到各雷达的盲锥区域。
在空中交通管制中,盲锥的重要性要高得多; 而对于机场管制员来说,距离 50 km、高度 100 m 的区域内发生什么通常并不重要。 对于非常大的机场,例如慕尼黑机场,仅出于冗余考虑就使用两部终端区雷达。 一部 ASR-2000 位于机场北侧, 另一部 位于南侧, 两者之间的距离几乎正好为 8 km。 因而它们可以相互覆盖对方的盲锥。
德国气象局 使用 17 部雷达,每部作用距离为 150 km,即可覆盖整个德国。 所使用的雷达,例如 Meteor 1500C, 能够将其 抛物面天线 转至垂直向上方向。 因此,它们不像 二维雷达 那样存在盲锥。 对天气雷达而言,小于 200 m 的雷达覆盖下限也并不十分重要。
雷达覆盖范围可视化软件
为了评估安装在某一特定地点的雷达覆盖范围, 可以通过模拟电磁波传播来判断目标是否可能被雷达探测到。 这种分析以天线方向图、雷达天线和目标的高度, 以及地形高地和障碍物的存在情况为基础。 Cambridge Pixel 的免费软件 SPx Radar Coverage Tool 就采用这种方法。