Системи координат

Рисунок 1. Декартова система координат

Рисунок 1. Декартова система координат
Системи координат
Для графічного представлення функцій та залежностей існує велика кількість різноманітних варіантів, вибір між якими визначається потрібним ступенем наочності. Кожен такий варіант визначається видом використовуваної системи координат.
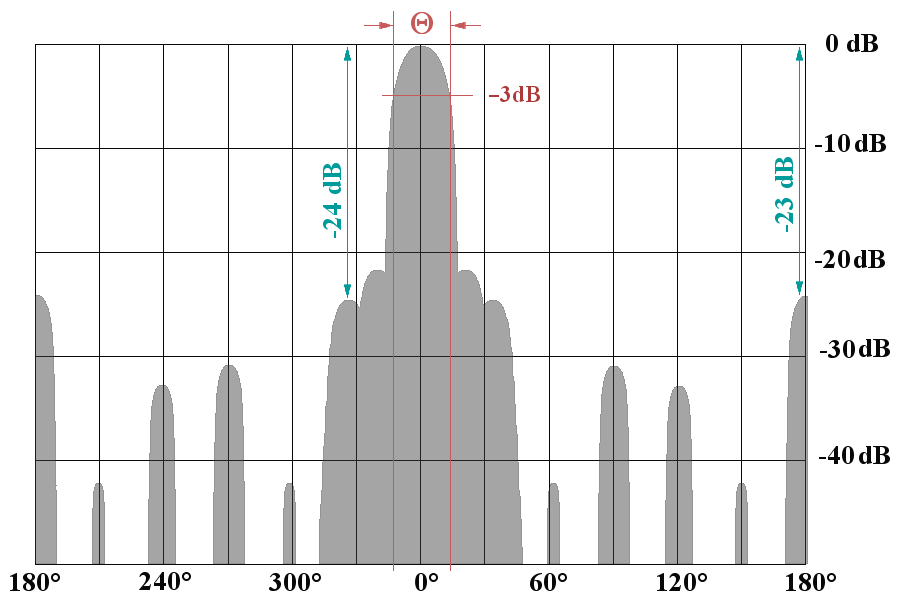
У широко використовуваній декартовій системі координат (Рисунок 1) осі перпендикулярні друг другу. Тому декартову систему координат ще називають прямокутною системою координат. Функції виду y= f(x) зручно і наочно представляти у двовимірній декартовій системі координат. Для прикладу, на Рисунку 2 наведено зображення діаграми направленості антени в декартовій системі координат.
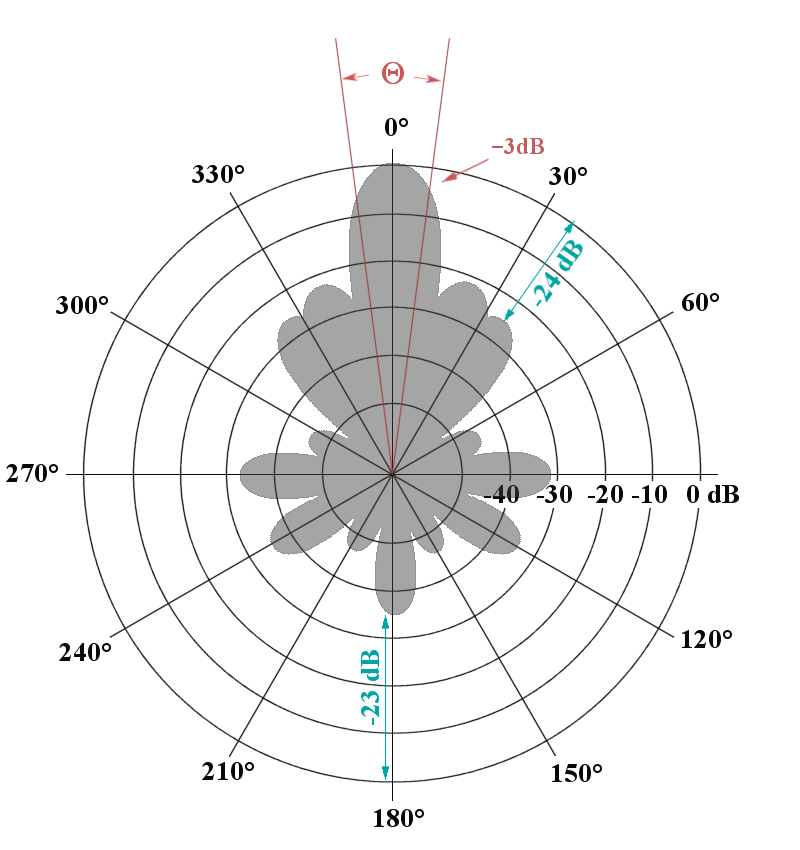
Однак саме для зображення діаграм направленості антен більш наочним є використання полярних систем координат (Рисунок 3). В такій системі координат положення точки визначається кутовою координатою та відстанню до точки від початку координат. Кутова координата відраховується від обраного опорного напрямку (напрямку на полюс, звідси й назва системи координат) до напрямку на потрібну точку. В радіолокації у якості опорного напрямку, як правило, використовується напрямок на Північ (північний полюс Землі). У загальному випадку, вибір опорного напрямку залежить від специфіки розв’язуваної задачі. Початком координат є точка, в якій розташовано радіолокатор. Таким чином, в даному випадку полярні координати будуть описувати положення точки відносно радіолокатора. Очевидно, що при зміненні положення початку координат (наприклад, при перенесенні його у інше місце) та ж точка буде мати вже інші координати.