坐标系

二维
三维
图1:二维和三维坐标表示

二维
三维
图1:二维和三维坐标表示
坐标系
根据所需的直观程度,可以选择多种不同的图形表示方法, 用于描述函数及其相互依赖关系。 每种表示方法都由所采用的坐标系类型决定。
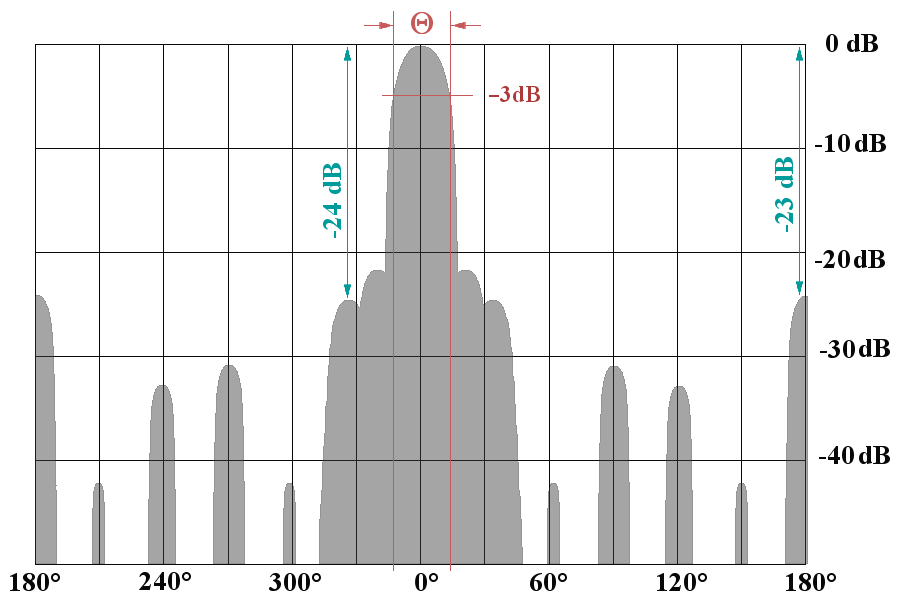
在笛卡尔坐标系中,各坐标轴相互垂直。 函数y= f(x)最适合在二维笛卡尔坐标系中表示。 这里以一个采用笛卡尔坐标系绘制的 天线方向图 为例。
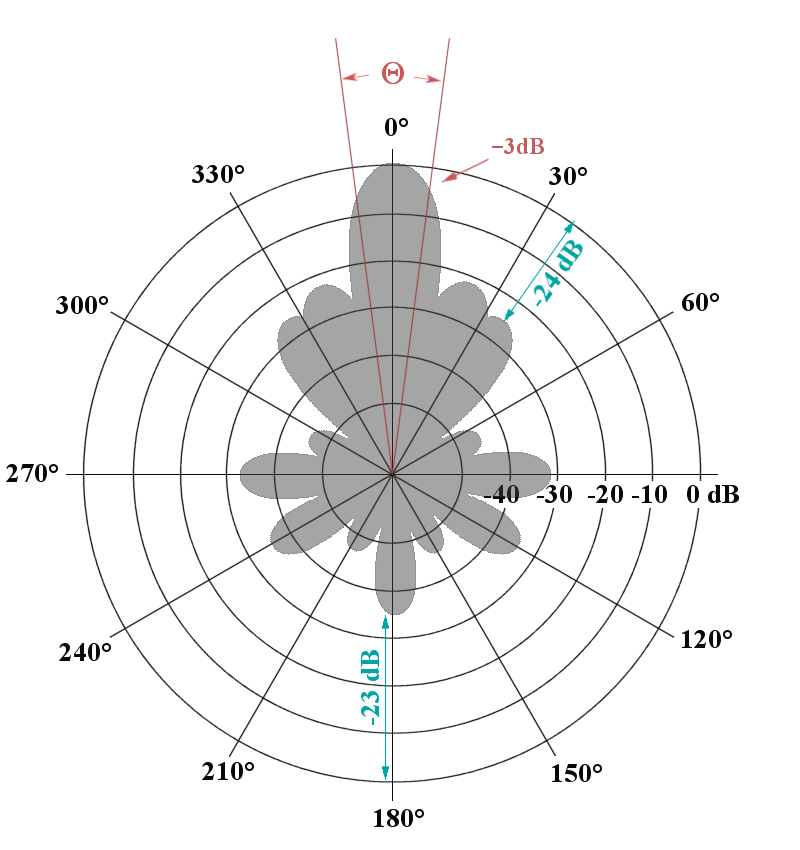
不过,对于天线方向图,使用极坐标系(图3)通常能够获得更加直观的表示效果。 在极坐标系中,一个点的位置由角坐标以及该点到坐标原点的距离确定。 角坐标是从选定的参考方向(极轴方向,坐标系因此得名)开始, 沿指向待确定位置的方向测量的角度。 在雷达技术中,通常以正北方向(地球北极方向)作为参考方向。 对于安装在船舶或飞机上的雷达,也可以使用本身的航向作为参考方向。 坐标原点就是雷达设备所在的位置。 因此,此时的极坐标表示的是目标点相对于雷达设备的位置。 (如果从另一个位置观察,同一个点的方向和距离就会完全不同!) 极坐标系的三维扩展称为球坐标系。