
速度模糊
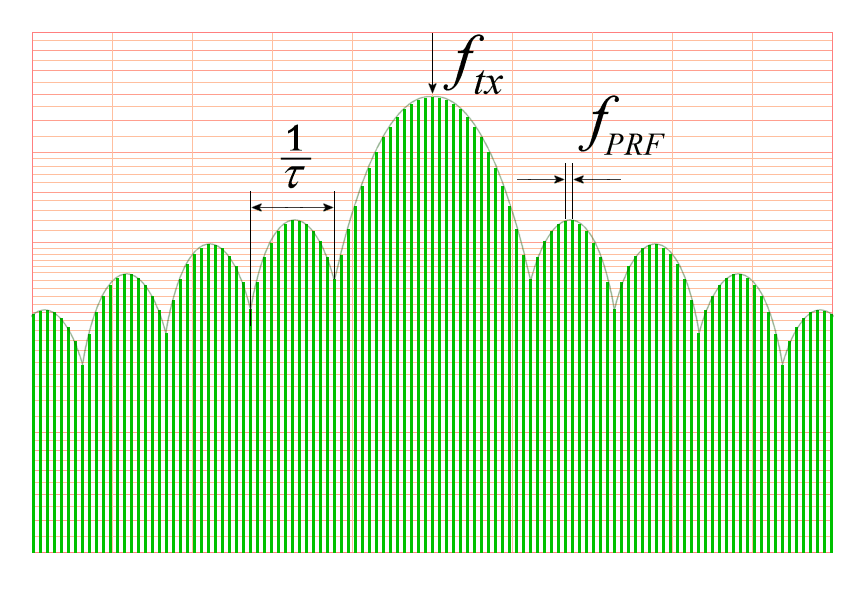
图 1:频谱分析仪上显示的雷达信号

速度模糊
(Doppler ambiguity)
在脉冲雷达中,发射频率的调制由周期性矩形脉冲序列构成。 该发射信号的频谱是梳状线谱,其谱线间隔等于 脉冲重复频率。 各条谱线不能通过幅度比较来相互区分。 当反射目标运动时,图 1 中接收信号的整个线状频谱会由于 多普勒效应 而根据 径向速度 的方向略微向左或向右移动。 只有当整个频谱的位移小于谱线间隔时, 由多普勒效应产生位移的接收频谱才能用于不模糊速度测量。 也就是说,多普勒频率必须小于脉冲重复频率 fPRF。
根据多普勒频率 fD 的公式, 可以计算不模糊径向速度 vr 的范围:
| fPRF > |fD| = | 2 · vr · ftx | (1) |
| c0 |
| vr < | c0 · fPRF | (2) |
| 2 ftx |
该公式只有在频谱位移方向已知时才能使用, 也就是说,必须知道目标是在远离雷达还是向雷达接近。 如果运动方向未知,则不模糊速度范围还要再减半:
| vr < | c0 · fPRF | (3) |
| 4 ftx |

图 2:最大不模糊距离和最大不模糊径向速度与频率之间的关系

然而,脉冲重复频率同时也决定 最大不模糊距离 (unambiguous range)。 最大不模糊距离和最大不模糊速度不可能同时优化到最大值。 这种相互制约的关系称为多普勒两难。
如果发射脉冲宽度远小于脉冲重复周期, 则可以用关系式 c0 /2·Rmax 代替 fPRF:
| Rmax · vr < | c02 | (4) |
| 8 ftx |
因此,能否同时对目标实现不模糊距离测量和不模糊速度测量, 只取决于发射频率 ftx。
多普勒两难: 较低的脉冲重复频率有利于实现较大距离的不模糊测量, 但同时会导致很小的不模糊速度测量范围(反之亦然)。
因此,选择合适的脉冲重复频率通常需要折衷, 或者必须采取额外措施,使距离和速度都具有足够大的测量范围。 例如,可以选择非常高的发射频率, 或者对各个发射脉冲施加独立调制, 使来自前一个发射脉冲的回波即使到下一个脉冲重复周期才被接收, 仍然能够正确归属于原来的发射脉冲。